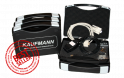
Einstecken. Erkennen. Loslegen. Das RKS+CAN bringt den CAN-Bus an jeden Rechner – unter Windows, Linux und macOS. Ob Du CAN-Frames sniffen, eine Restbussimulation aufbauen oder Steuergeräte reverse-engineeren willst: Dieses Interface macht genau das, was teure Profi-Hardware kann – für einen Bruchteil des Preises.
💡 Im Linux-Kernel zuhause: Das RKS+CAN wird nativ über SocketCAN (slcand) unterstützt. Kein Treiber-Gefrickel, kein Herumkompilieren – einfach slcand drauf und cansend / candump los.
slcand
cansend
candump
✅ Deine Vorteile auf einen Blick:
Funktioniert das Interface mit Linux? Ja – und zwar richtig. Das RKS+CAN wird über slcand als natives SocketCAN-Device eingebunden. candump, cansend, Wireshark mit SocketCAN-Plugin – alles kein Problem. Der Treiber ist im Linux-Kernel.
Brauche ich einen Treiber unter Windows? Nein. WCID (Windows Compatible ID) sorgt dafür, dass das Interface automatisch als serielles Gerät erkannt wird. Treiber-CD war gestern.
Kann ich eigene Software dagegen schreiben? Absolut. C/C++/C# Beispielprojekte liegen bei. Die Direct-API (DLL) gibt dir volle Kontrolle ohne Umweg über einen virtuellen COM-Port.
Ist das für LKW mit 24V geeignet? Ja – einfach ausschliesslich per USB mit Strom versorgen, das Interface verträgt 24V am OBD2-Port.
Unterstützt das CAN-FD? Die aktuelle Hardware unterstützt CAN 2.0A/B (bis 1 MBit/s). CAN-FD ist für ein zukünftiges Modell geplant.